PWM示例
源码路径:example/rt_device/pwm/pwm
支持的平台
例程可以运行在以下开发板.
sf32lb52-nano系列
sf32lb52-lcd系列
sf32lb56-lcd系列
sf32lb58-lcd系列
dpi/spi-hdk_lb57x系列
概述
包含了GPtimer通过IO口输出PWM的示例
包含了GPtimer输入捕获(Input Capture)的示例,通过GPTIM2_CH1(58x 为 GPTIM3_CH2/PB01)采集GPTIM1_CH2输出的PWM信号,验证周期和占空比
例程的使用
编译和烧录
切换到例程project目录,运行scons命令执行编译:
scons --board=sf32lb52-lcd_n16r8 -j8
运行build_sf32lb52-lcd_n16r8_hcpu\uart_download.bat,按提示选择端口即可进行下载:
build_sf32lb52-lcd_n16r8_hcpu\uart_download.bat

Uart Download

please input the serial port num:5
关于编译、下载的详细步骤,请参考快速入门的相关介绍。
GPtimer输出PWM
例程输出结果展示:
log输出:
07-31 14:21:42:818    Start gtimer pwm + input capture demo!
07-31 14:21:42:821    pwm_set:percentage:20,period:1000000,freq:1000hz
07-31 14:21:42:822    gtimer pwm + input capture demo started!
07-31 14:21:42:823    connect PWM output pin to INCAP input pin with jumper wire
07-31 14:21:42:828    msh />
输入捕获需通过MSH命令手动启动。启动后例程每秒自动打印一次最新捕获的高低电平成对数据(每对两行,一对为完整周期,含占空比):
07-31 14:21:46:087 TX:incap_start //启动输入捕获
07-31 14:21:46:096    input capture started on incap2c1
07-31 14:21:47:104    captured: pulse=200 us, HIGH
07-31 14:21:47:104    captured: pulse=800 us, LOW,  duty=20%
07-31 14:21:48:106    captured: pulse=200 us, HIGH
07-31 14:21:48:106    captured: pulse=800 us, LOW,  duty=20%
...
07-31 14:21:51:441 TX:incap_stop //停止输入捕获
07-31 14:21:51:453    input capture stopped

07-31 14:22:00:145 TX:pwm_set 42 1000 //设置PWM占空比为42%,周期1000us
07-31 14:22:00:159    pwm_set:percentage:42,period:1000000,freq:1000hz
07-31 14:22:21:616 TX:incap_start //启动输入捕获
07-31 14:22:21:629    input capture started on incap2c1
07-31 14:22:22:637    captured: pulse=420 us, HIGH
07-31 14:22:22:637    captured: pulse=580 us, LOW,  duty=42%
...
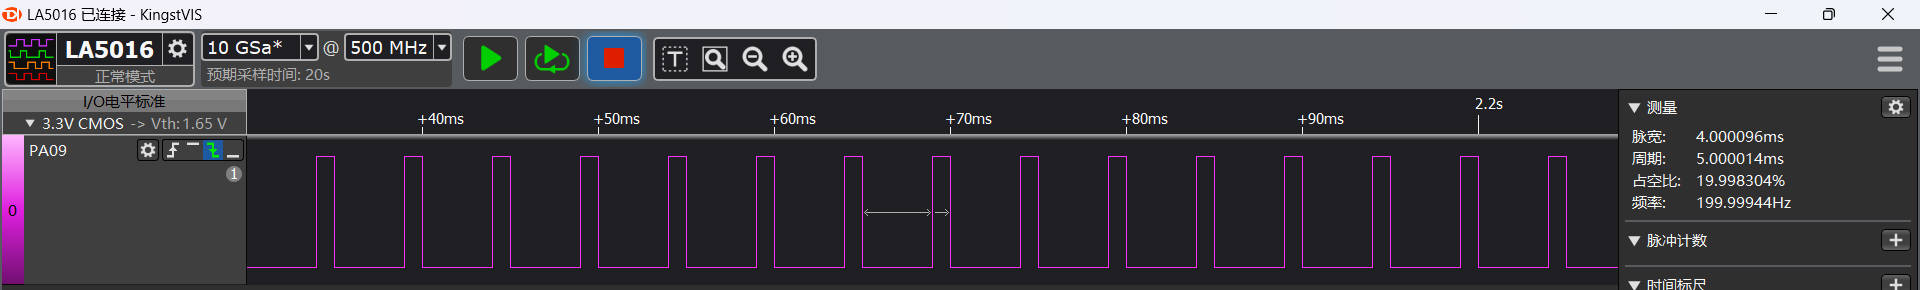
输出PWM波形(默认1000Hz,20%占空比)
PWM参数修改
IO输出修改
物理位置指管脚对应在板子上的引脚排针位置
版型名称 |
PWM |
CHX |
引脚(物理位置) |
|---|---|---|---|
sf32lb52-nano |
GPTIM1 |
CH2 |
PA20 (物理引脚在板子背面需要自行飞线引出) |
sf32lb52-lcd |
GPTIM1 |
CH2 |
PA20 (10) |
sf32lb58-lcd |
GPTIM1 |
CH2 |
PA51 (CONN2 28) |
sf32lb56-lcd |
GPTIM1 |
CH2 |
PA36 (40) |
dpi/spi-hdk_lb57x |
GPTIM1 |
CH2 |
PA51 |
    #if defined(SF32LB52X)/* 52系列默认PA20(物理位置10)输出 */
    HAL_PIN_Set(PAD_PA20, GPTIM1_CH2, PIN_NOPULL, 1);
    #elif defined (SF32LB58X)/* 58系列默认PA51输出 */
    HAL_PIN_Set(PAD_PA51, GPTIM1_CH2, PIN_NOPULL, 1);
    #elif defined (SF32LB56X)/* 56系列默认PA36输出 */
    HAL_PIN_Set(PAD_PA36, GPTIM1_CH2, PIN_NOPULL, 1);
    #elif defined (SF32LB57X)/* 57系列默认PA51输出 */
    HAL_PIN_Set(PAD_PA51, GPTIM1_CH2, PIN_NOPULL, 1);
    #endif
注意:
除55x芯片外,可以配置到任意带有PA_TIM功能的IO输出PWM波形
HAL_PIN_Set 最后一个参数为hcpu/lcpu选择, 1:选择hcpu,0:选择lcpu
PWM周期period,脉宽pulse修改
GPtimer输入捕获
输入捕获使用GPTIM2_CH1(58x 因 GPTIM2_CH1 引脚未引出,改用 GPTIM3_CH2/PB01)采集GPTIM1_CH2输出的PWM信号,需用杜邦线将两个引脚短接。
硬件连接
版型名称 |
PWM输出 (GPTIM1_CH2) |
输入捕获 (GPTIM2_CH1, 58x为GPTIM3_CH2) |
|---|---|---|
sf32lb52-nano |
PA20 (引脚在背面需飞线) |
PA37 |
sf32lb52-lcd |
PA20 (10) |
PA37 |
sf32lb58-lcd |
PA51 (CONN2 28) |
PB01 |
sf32lb56-lcd |
PA36 (40) |
PA39 |
dpi/spi-hdk_lb57x |
PA51 |
PA21 |
用杜邦线将PWM输出引脚连接到输入捕获引脚。
设备名:52x/56x/57x 为 incap2c1,58x 为 incap3c2。
MSH命令
例程启动后自动开启PWM输出,输入捕获需通过MSH命令手动控制:
pwm_set <percentage> <period_us>   # 设置PWM占空比和周期(us),如: pwm_set 50 1000 (50%占空比, 1KHz)
incap_start                        # 启动输入捕获
incap_stop                         # 停止输入捕获
period_us有效范围为 1~65000:输入捕获驱动以 1MHz 时钟、16 位计数器测量脉宽,仅支持小于 65535us 的脉宽,超出后无法正确测量。
输入捕获输出说明
启动输入捕获后,例程每秒打印一次最新捕获到的成对数据(每对两行:HIGH 一行、LOW/占空比一行,一对为完整周期):
pulse=200 us, HIGH表示高电平持续200微秒pulse=800 us, LOW, duty=20%表示低电平持续800微秒,占空比为 200/(200+800)=20%
捕获回调(rx_indicate)运行在 GPTIM 中断上下文,仅释放信号量通知主线程;缓冲区排水与打印均在主线程中完成,避免在中断中打印导致捕获边沿丢失、测量结果错乱。
若启动捕获后未连接杜邦线(或 PWM 占空比为 0%/100% 无边沿),每秒打印一次:
no capture event, check the jumper wire!
异常诊断
如果未能出现预期的log和PWM波形输出,可以从以下方面进行故障排除:
硬件连接是否正常
管脚配置是否正确
输入捕获无数据:检查杜邦线是否正确连接PWM输出引脚到输入捕获引脚,确认已执行
incap_start输入捕获数据显示不全:确认对应芯片的输入捕获配置已使能(52x/56x/57x 为
CONFIG_BSP_USING_INPUT_CAPTURE_GPTIM2=y,58x 为CONFIG_BSP_USING_INPUT_CAPTURE_GPTIM3=y,配置在各芯片的project/sf32lb5xx/proj.conf中)持续提示
no capture event, check the jumper wire!:确认已执行incap_start,PWM 信号正常(占空比为 0%/100% 时无捕获边沿)
参考文档
对于rt_device的示例,rt-thread官网文档提供了较详细说明,例如,可参考RT-Thread的PWM设备文档
更新记录
版本 |
日期 |
发布说明 |
|---|---|---|
0.0.1 |
10/2024 |
初始版本 |
0.0.2 |
12/2024 |
2.0 |
0.0.3 |
9/2026 |
新增输入捕获功能(GPTIM2_CH1,58x 为 GPTIM3_CH2)与 57x 板卡支持;捕获打印移至线程上下文,每秒打印最新一对数据 |